
雷达里第一颗 10 TOPS 算力 NPU:千里科技 AI 毫米波雷达把边缘部署之争拉到感知端
雷达里的第一颗 10 TOPS 算力
10 月 23 日,千里科技发布一颗 AI 毫米波雷达。在公开信息范围内,这是首个在雷达内部集成 10 TOPS 算力 NPU 的方案,雷达自身就能完成目标检测与分类,不必等点云数据一层层传到中央域控再判断,同时支持边缘侧、卫星与兼容三种工作模式。
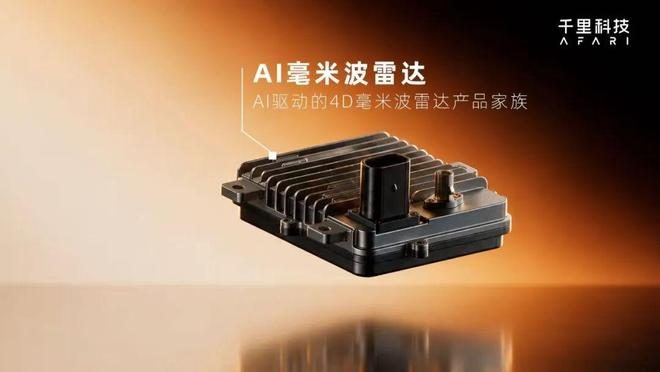
过去两年,智驾行业的竞争集中在模型层:谁的端到端更强、数据闭环转得更快。当模型能力开始受限于传感器给到的原始信息,竞争就往上走一层,走到硬件。传统毫米波雷达的信号处理依赖 CFAR 这类经典算法,规则在设计阶段就定死了,设计时没预设到的场景只能保守处理,多径鬼影、杂波干扰、弱目标丢失的根源,都在于规则有覆盖上限。模型替代规则,改写的正是这个上限。
三种工作模式:边缘侧、卫星、兼容
边缘侧模式下,NPU 在雷达内部跑 AI Detector、AI 辅助测角、AI 点云增强等模型,直接向外输出结构化感知结果,链路短、响应快,也减少了对域控的负担。卫星架构模式下,雷达只负责采集与传输,把未做目标检测的中频数据送到中央域控,由更大的模型做多源前融合,信息保留更完整、算法统一、后续可升级。兼容模式则两路并行:RAW 数据进中央模型,边缘侧处理器同时独立输出一份现成的感知结论。
这两份结果不是备份关系:一份信息量大但需要中央算力,一份信息量小但直接就绪,可以互相校验、按场景取舍。域控算力充裕的平台上,RAW 数据走中央前融合,信息利用率更高;算力有限或追求低时延的平台上,边缘侧结果直接可用。这颗雷达把感知架构的选择权交回给整车系统,不必在设计阶段就二选一。
前提:模型得是自己的
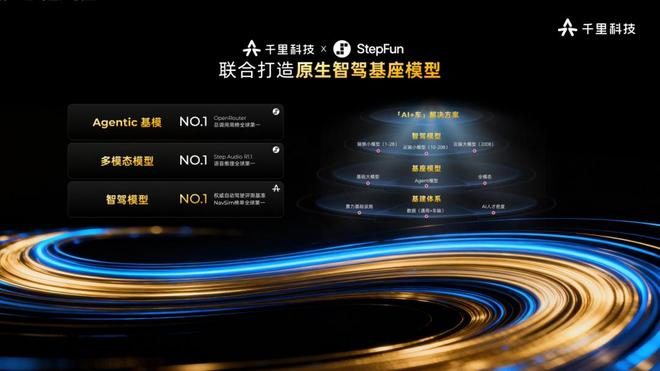
要在雷达里跑模型,得从天线阵列与波形设计这一端就参与,否则 AI 只能停在末端补一层后处理。千里科技 2026 年上半年智能辅助驾驶业务收入 12.35 亿元,占主营业务收入的 24.3%;千里浩瀚搭载量超百万,用户激活率 93.9%(均为厂商自报)。6 月 11 日,其控股子公司重庆千里智驾科技以 2590.8 万元收购宁波市融感科技 100% 股权,融感专注视觉与毫米波融合雷达,4D 成像毫米波雷达此前已通过多家主流主机厂定点验证。这笔交易金额不大,补的位置很关键:从用别人的雷达写算法,变成从雷达设计阶段就参与定义。
性能与定位
与上一代采用 DSP 端侧计算的 4D 雷达相比,这颗雷达点云密度增强 10 倍,探测距离提升 40%,鬼影消除提升至 95%,空间角分辨力提升 12 倍;对儿童目标可稳定探测至 100 至 150 米,为 AEB 留出更长的反应窗口(以上均为厂商自报数据)。高阶智驾向十几万元主流市场下沉、L3 准备量产,两个方向都卡在安全上;4D 毫米波雷达比激光雷达便宜、雨雾天气下更稳定,是少数能在成本与可靠性之间取得平衡的传感器,雷达内装算力,就是它下一步的关键升级。
收尾观察:对硬件选型而言,雷达正从买一个成品,变成选一套算力与数据接口。感知端下一轮性价比之争,不会只在 TOPS 数字上打,而在能跑什么模型、数据以什么格式出雷达——这两点决定感知链路的上限,也决定边缘部署方案的真实落地成本。这套模型定义硬件的链式协同,值得跟踪两个季度。
来源标注:36氪《一颗AI毫米波雷达,千里科技在补哪一环》(2026-10-23),吾爱分享同题晚报交叉核对;性能与营收数字为厂商自报,图片由千里科技提供。