
睿尔曼RealBOT进产线:用开放网络与真机数据压低具身智能部署门槛
从演示到真干活:重新定义工业具身智能标准
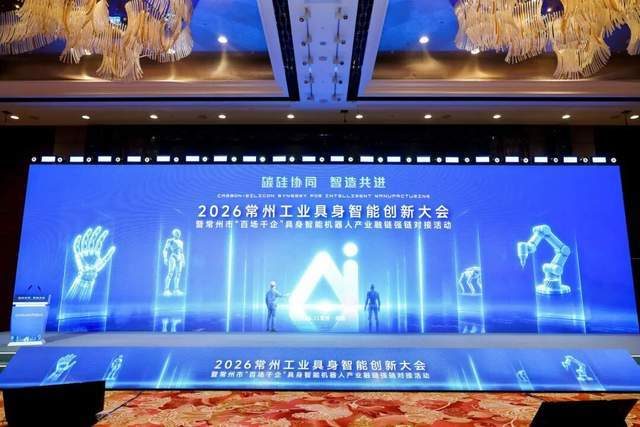
在2026年11月16日举行的常州工业具身智能创新大会上,睿尔曼智能创始人CEO郑随兵指出,行业普遍面临“演示多、进厂少”的困境。他强调,机器人作为劳动力,其核心价值在于能否在真实场景中稳定、持续且经济地作业。郑随兵将落地能力归纳为三个维度:质量决定产品可用性,经济性拓展应用边界,而长期稳定性则是以天、月、年为单位衡量机器人能否持续产出价值的关键。
基于这一判断,睿尔曼智能致力于通过开放平台与网络化技术解决瓶颈。依托常州的制造业基础,公司推行“自主作业+远程人工介入”的组合模式,让机器人在产线上持续工作,而非仅仅完成单次动作或展示Demo。这种模式旨在将机器人的操作能力转化为可复用的生产力,特别是在复杂机床操作、危险环境值守等传统自动化难以覆盖的领域,复刻人的经验与技能。
GLN远程网络:降低部署复杂度的关键路径
睿尔曼智能展示的RealBOT轮式人形机器人,其背后依托的是GLN远程作业网络。该网络不仅支持远程遥操作介入,更实现了作业能力的远程赋能。通过这种网络化架构,机器人可以在保持本地高速响应的同时,接入云端或远程专家的支持,从而在极端场景或高难度任务中保持稳定性。这种架构对于降低单一硬件的算力要求、优化整体推理成本具有重要意义,使得终端设备能够更轻量化地部署在工业现场。
郑随兵表示,睿尔曼自2018年投入产业实践以来,一直主张让机器人进真实产线。通过GLN网络,机器人并非孤立运行,而是作为分布式作业网络中的节点。这种去中心化的协作方式,使得单台机器人的性能瓶颈可以被系统级的远程算力与经验库所补偿,从而在保证经济性的同时,提升了整体系统的鲁棒性。对于关注本地推理效率与硬件算力的工业企业而言,这种“边缘执行+远程增强”的模式提供了一种更具成本效益的落地方案。
签约爱安特:真实产线上的数据闭环
在大会签约环节,睿尔曼智能与爱安特(常州)精密机械有限公司达成合作。爱安特技术成立于2002年,是领先的FA工厂自动化零部件一站式采购服务与智能装备集成解决方案提供商。此次合作并非简单的展示,而是将RealBOT机器人部署至爱安特常州工厂的真实产线,围绕上下料、物料转运等工序开展常态化作业。
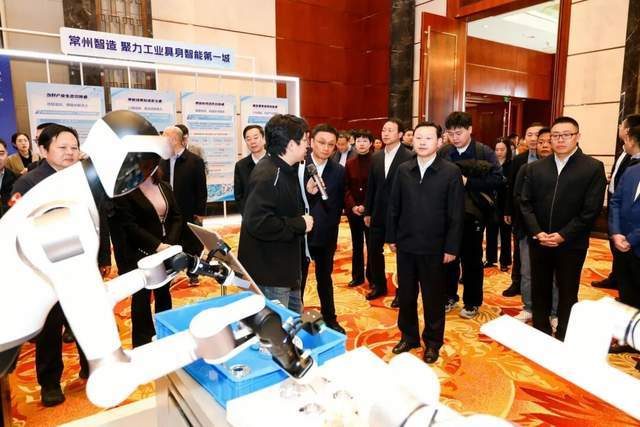
工厂环境中物料规格多样、产线节拍紧凑,对机器人的操作稳定性提出了极高要求。这种“真干活”的过程产生了高价值的真机数据。每一次抓取、搬运与放置的数据回流,都直接用于反哺模型能力的持续优化。这种“真干活—真数据—真迭代”的路径,避免了合成数据或离线训练与真实物理世界存在的偏差,确保了模型在私有化部署后的持续进化能力。
经济性视角下的长期价值:从叙事到产业
郑随兵认为,具身智能最有价值的场景是复刻人的经验,而非替代已成熟的传统自动化。通过将机器人嵌入爱安特的既有产线,睿尔曼智能证明了其在非演示环境下的持续输出能力。这种常态化作业不仅验证了技术的可行性,更通过数据闭环降低了后续部署的边际成本。对于工业企业而言,选择具备远程网络支持、能持续迭代且经济可行的机器人方案,是平衡初期投入与长期回报的关键。
来源:量子位